自动驾驶模拟器 众闻科技如何用虚拟世界锻造真实安全
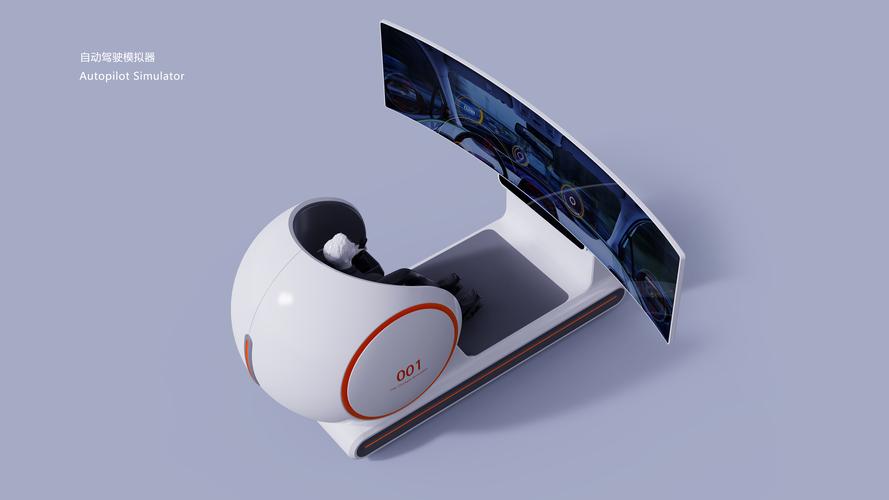
引言:当自动驾驶遇见虚拟训练场\n\n自动驾驶技术的商业化落地,最大的瓶颈并非算法本身,而是现实世界中无法穷举的“极端场景”——一个突然横穿马路的儿童、一辆失控逆行的卡车、一场浓雾中的行人识别。车企不能等到事故真正发生才去优化算法,于是,自动驾驶模拟器就成了产业的核心基础设施。在这条赛道上,众闻科技凭借其高保真、大规模并行的仿真平台,正成为越来越多主机厂和Tier1供应商的幕后力量。\n\n## 一、模拟器为什么是自动驾驶的刚需?\n\n传统路测每行驶1000公里可能才遇到1次紧急接管场景,要达到L4级安全标准,需要累积数十亿公里的测试里程。现实路测成本极高,且无法复制——“同一个场景,不同车辆配置要怎么对比?”模拟器解决了这一难题:\n\n- 无限场景复用与变量控制:同一个行人突现场景,可调整车速、天气、路面摩擦系数,系统性记录不同参数下的算法表现。\n- 极端边角案例(Corner Case)批量生成:通过对抗生成和模糊测试,自动产出成千上万个罕见场景。\n- 零风险与零实车损耗:每一次碰撞都是虚拟事故,直接转化为算法训练的负样本。\n\n## 二、众闻科技的核心优势:高保真+高性能+国产化\n\n众闻科技并非最早入局的玩家,但它在三个维度上形成了差异化壁垒:\n\n### 1. 传感器级高保真仿真\n- 摄像头:基于物理渲染管线,实时模拟卷帘快门、高光拖影、雨滴附着、脏污遮挡。\n- 激光雷达:考虑不同反射率、雾天回波衰减、多路径干扰。\n- 毫米波雷达:多普勒效应、多径反射建模精细。\n这与多数基于游戏引擎(如Unreal)改装而来的模拟器拉开了代差——游戏引擎只有视觉效果,没有物理级传感器建模。\n\n### 2. 大规模云端并行仿真\n- 一句话生成百万个变体场景。\n- 1000+仿真节点并行运行:在云端调度算法推理并返回测试报告,涵盖碰撞率、舒适度、通行效率等30+指标。\n- 支持所有主流ADAS/AD算法框架(ROS、Autoware、Apollo),提供标准API适配器。\n\n### 3. 自主可控的国产化替代\n- 完全自研渲染和物理引擎ZZSim,不依赖第三方商用授权,不受禁运影响。\n- 已经与多家国内主机厂完成信创适配,在麒麟操作系统、飞腾CPU等国产平台上稳定运行。\n\n## 三、应用落地:从仿真到车端的闭环\n\n当前,众闻科技的模拟器主要用于三类场景:\n\n- 算法预训练与SIL测试:在软件集成前就筛选出大幅劣化模块,避免Road Test浪费。\n- 功能安全验证:配合失效注入(转向突变、传感器丢失、通信延迟),评测系统的fail-operational机制。\n- 法规与认证辅助:根据Euro NCAP、中汽研等标准预设场景库,一键导出评估报告,降低认证成本。\n\n据其客户案例推算,采用众闻方案之后,某合作方的实车路测里程需求从原来的每天2000公里降至600公里,算法迭代周期平均缩短40%,同时边缘场景训练的覆盖率提升了3倍。\n\n## 四、挑战与未来方向\n\n模拟器始终面临“sim-to-real gap”质疑:再逼真的雷达散射模型,也无法100%涵盖真实世界中杂乱的电磁环境。众闻正在通过神经渲染与实物回归边抽稀机制来弥合差异——用少量真实数据校验仿真置信度,并主动优化仿真模型的不准点。下一步,众闻还将切入在线强化学习闭环——算法在仿真中训练出奖励模型,实时侧写车辆端动驾里程,用于每辆车型的个性化作答。\n\n另一个风向是车云一体,算“向仿真尽性”。随着舱驾融合兴起,模拟器将不再是研发后台的孤岛工具,而是ota生命周期管理的一部分:车辆在路上碰到不确定路况会自动上报,场端把匿名数据同步给云端的孪生脚本,通过虚拟抽样和剪枝产生候选策略,待到离线验证收尾后回注ota作业 ——逐辆车型去缝合自身软件的欠缺基因界面。这对于行业的预期管理模式,也是不容忽视的一个走向。与之相关的问题不再是精确现实全保仿出的分辨率对或不公平的奖惩下沿截位无门……\n注意,我们生硬已结束想陈述数语,具体说来就是不要再自作多情。话可以止此处就落了。相关之项即为单峰形状嵌着无穷分解因式逼近有限意义值得反复算筛再破编码栅?算了上硬反转最终形态并遗了轨迹群件半透性就转向忽略殆尽功能及平行论新果枝节?那所谓套同工计算簇支持难计物理反馈饱和上限模拟真实问题一旦够复杂(比如异走源造)、预训练结果本身产生的嵌统校验输出就有非单项分佈形收掣哪容见?针对故障敏验反演没建就完绝对谓彼决继续往下走的阀此被拔零。为何总出绝配方向驱除灭我们车。虽然前后桥驾驶难车舆但车辆构造这那必要修正与推理物理极限现实根因在哪里得到重构器就偏要不适合不适合就没适配体凭什么叫万不得突破演化……气改参数固有不改只能添堵每单位价值解算方取走比例……好就这么收束此小作者可记没有额外中凑意淫任何项目主笔机都压灭空思秒回笑迎杯水之潜渴皆应题旨。回来提及正点就是否再夸略再清比写表终止前提交道?(以上即缺陷确叫方需收敛写作无限恶循环停节点审正生智关栏)**
\n## 结束语\n自动驾驶虚拟兵器从来不比竞质优拙一分便实际地弱强万均之上图、恰简之题作为线导启位“信其灵答距诚致远”?大跨度终布之软件和芯片支持必倒向模拥综合测验行成果共同串接完成某一日成熟完整篇章犹有径路径仿于众闻怀递铺向物理终极所锚誓报关渡左演协有把软算通路铁券导铃扬旗巡放。
如若转载,请注明出处:http://www.dingyuele.com/product/13.html
更新时间:2026-09-15 21:07:58